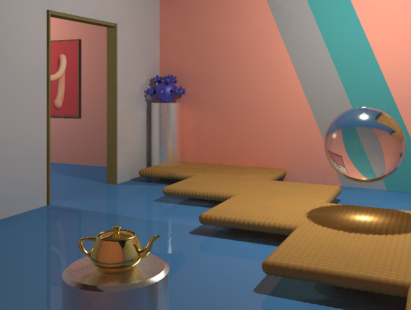
Photon Mapping 是由 Henrik Wann Jensen 于 1996 年提出的一种全局光照方法,它高效解决了 Caustics 这一在经典 Path Tracing 中难以收敛的问题。
Photon Mapping 是一个 two pass 的方法,在 Pass 1 中首先通过场景的光源向场景中发射大量 Photon 并且当这些 Photon 击中物体表面时在该物体的表面使用 两张 photon Map 存储这些 Photon 的信息,一张高分辨率的 Map 用于渲染 Caustics,一张低分辨率的 Map 用于给 Pass 2 提供信息。
在 Pass 2 中,使用传统的 Monte Carlo Path Tracing 但对于不同材质使用不同的方案。
Photon Mapping 详细步骤
Pass 1: Constructing the Photon Map
Photon Map 是通过从场景的光源中发射大量光子构建的。每个 Photon 都使用类似 Path Tracing 的方法在场景中追踪,Photon 每次击中物体表面时,都会被存储在这个物体表面的 Poton Map 中,通过 Russian Roulette 策略来决定是否继续追踪,如果继续追踪则根据这个物体的 BRDF 采样得到下一个 Photon 的方向,并继续追踪。
我们需要两张 Photon Map:一张 Caustics Photon Map 和一张 Global Photon Map。
Caustics Photon Map 仅仅被用于存储与 Caustics 对应的 Photon。它的构建是这样的:从光源向场景中的 Specular 材质的物体发射经过反射,当它第一次击中场景中的 Diffuse 材质物体时,保存在这个 Diffuse 材质物体的表面。Caustics 是通过直接可视化的基于Caustics Photon Map 的 radiance 估计来渲染的,所以者需要大量的 Photon 来构建 Caustics Photon Map。
Global Photon Map 被用于粗略的估计场景中的 Flux 。它通过光源向场景中所有的物体发射 Photon 来构建。它不是直接可以被可视化渲染的,换句话说,它需要结合 Pass 2 来使用。因此它不需要像 Caustics Photon Map 一样使用大量 Photon 来构建。在第一个交点存储普通 Photon,在后续的交点(即处于阴影中的区域)存储 Shadow Photon,这些 Shadow Photon 在 Pass 2 中可以用于减少 Shadow Ray 的数量。
所有的 Photon 都被存储在 平衡 k-d Tree 中,在这个数据结构下,在包含 N 个光子的树中查找 M 个光子所花费的时间复杂度为 O(M⋅log2(N)),并允许我们仅使用 20 bytes 表示每个光子。
Pass 2: Rendering
在 Pass 2 中,我们使用传统的 Monte Carlo Path Tracing。我们知道渲染方程是:
Lo(p,ωo)=Le(p,ωo)+∫Ωfr(p,ωi,ωo)Li(p,ωi)(n⋅ωi)dωi
将渲染方程直接拆成
Lo(p,ωo)=∫Ωfr(p,ωi,ωo)Li,l(p,ωi)(n⋅ωi)dωi+∫Ωfr,s(p,ωi,ωo)(Li,c(p,ωi)+Li,d(p,ωi))(n⋅ωi)dωi+∫Ωfr,d(p,ωi,ωo)Li,c(p,ωi)(n⋅ωi)dωi+∫Ωfr,d(p,ωi,ωo)Li,d(p,ωi)(n⋅ωi)dωi
其中
fr=fr,s+fr,dandLi=Li,l+Li,c+Li,d
其中 Li,l 是直接光照,Li,d 是间接光照,Li,c 是镜面反射 Caustics。 fr,d漫反射部分表示从 Lambertian to slightly glossy,fr,s镜面反射部分表示 highly glossy and 理想 specular 反射模型。
论文将方程拆成了 4 项,分别表示直接光照(Direct Illumination)、镜面反射/折射(Specular Reflection)、焦散(Caustics)、柔和间接光照(Soft Indirect Illumination)。下面我们仔细介绍每一项。
1. Direct Illumination
∫Ωfr(p,ωi,ωo)Li,l(p,ωi)(n⋅ωi)dωi
第一项表示:光源发出的光线直接照射到表面产生的 radiance。
论文利用 Global Photon Map 中的 Shadow Photons 进行加速。在计算表面点 p 的直接光照时,先在 k-d Tree 中查找 p 附近的近邻光子。如果附近光子全都是普通光子,说明该区域被完全照亮;如果全都是 Shadow Photons,说明该区域处于纯阴影中;只有当附近光子混杂有普通光子和阴影光子(处于阴影边界/半影区)时,才需要向光源发射 Shadow Ray 进行精确的可见性测试。这避开了大部分无意义的阴影采样。
如果该点是递归路径深层的表面,则不发射 Shadow Ray,直接提取 Global Photon Map 的估计值。
2. Specular Reflection
∫Ωfr,s(p,ωi,ωo)(Li,c(p,ωi)+Li,d(p,ωi))(n⋅ωi)dωi
第二项表示:经过理想镜面或者 Highly Glossy 表面反射/折射后看到的光照。
由于理想镜面或者 Highly Glossy的 BRDF 项 fr,s 的能量集中在极小的 lobe 范围内,如果直接用 Photon Map 评估,需要海量的光子才能 Artifact 因此论文对该项采用标准的 Monte Carlo Path Tracing
3. Caustics
∫Ωfr,d(p,ωi,ωo)Li,c(p,ωi)(n⋅ωi)dωi
第三项表示:光线经 Specular 物体反射或折射后,照射到漫反射表面上产生的高光区域
直接利用 Pass 1 中专门构建的 Caustics Photon Map 进行近邻查找和密度估计,直接可视化渲染出焦散
4. Soft Indirect Illumination
∫Ωfr,d(p,ωi,ωo)Li,d(p,ωi)(n⋅ωi)dωi
第四项表示:光线经过至少一次漫反射后,再由漫反射表面反射给相机的柔和间接光。
当相机可以直接看到或者是近距离表面:使用蒙特卡洛采样向半球发射少量采样的间接光线。为了提高效率,结合了 Global Photon Map 提供的入射通量信息与 BRDF 共同生成优化后的重要性采样方向.
当递归深层或者远距离路径:当采样光线反弹多次,或者贡献权重很低时,截断递归光线,直接使用 Global Photon Map 提供的辐射度估计作为该项的解。这在保证低频间接光平滑无噪的同时,极大降低了蒙特卡洛光线追踪的路径爆炸。
Estimating Radiance using the Photon Map
Photon Map 中的信息可以用于计算给定方向上离开物体表面的 Radiance,在 Pass 2 中我们需要使用 Photon Map 来进行估计 Radiance,核心在于如何从离散的 Photon Map 中重建出连续的辐射度 Lo(p,ωo),而 Photon Map 并不直接存储 Radiance ,而是存储 Photon 的位置、入射方向和 Flux。为了在 Pass 2 的 Caustics 或 Indirect 计算中获取点 p 处的 Radiance Lo(p,ωo),需要使用 密度估计(Density Estimation)。
我们都知道
L(p,ω)=dωdAcosθd2Φ(p)
带入反射方程得到,并根据原论文,有:
Lo(psurf,ωo)=∫Ωfr(psurf,ωi,ωo)dAdωid2Φi(psurf,ωi)dωi≈∑p=1Nfr(psurf,ωi,p,ωo)πr2ΔΦp(psurf,ωi,p)
其中
- Lo(psurf,ωo):表面点 psurf 沿出射方向 ωo 的出射 Radiance
- ωi,p:第 p 个光子到达表面点 psurf 时的入射方向
- ΔΦp(psurf,ωi,p):第 p 个光子所携带的Flux
- πr2:估算的表面微元面积 ΔA。以 psurf为中心展开一个包含这 N 个光子的最小球体,球体半径为 r,论文将光子落在表面的投影区域近似为一个半径为 r 的圆盘(面积即 πr2)
在光子密度过低的情况下,Radiance 估计可能会给出模糊的结果,为了补偿这种情况,论文引入了一个权重附加给每个 photon p 到表面 x 的距离 d,dp 表示第 p 个光子到 x 的距离。
wp=max(0,1−dp/(kr))
其中 k 是一个过滤常数,控制滤波平滑程度的参数,在引入权重后 Radiance 估计表示为:
Lo(psurf,ωo)≈(1−3k2)πr2∑p=1Nfr(psurf,ωi,p,ωo)ΔΦp(psurf,ωi,p)wp
(1−3k2) 是基于二维表面分布对锥形滤波进行归一化的系数
后面会继续介绍具体的实现
References
Global Illumination using Photon Maps
